Sep 24, 2026
AZN | Betrouwbare connectiviteit voor slimme landbouw
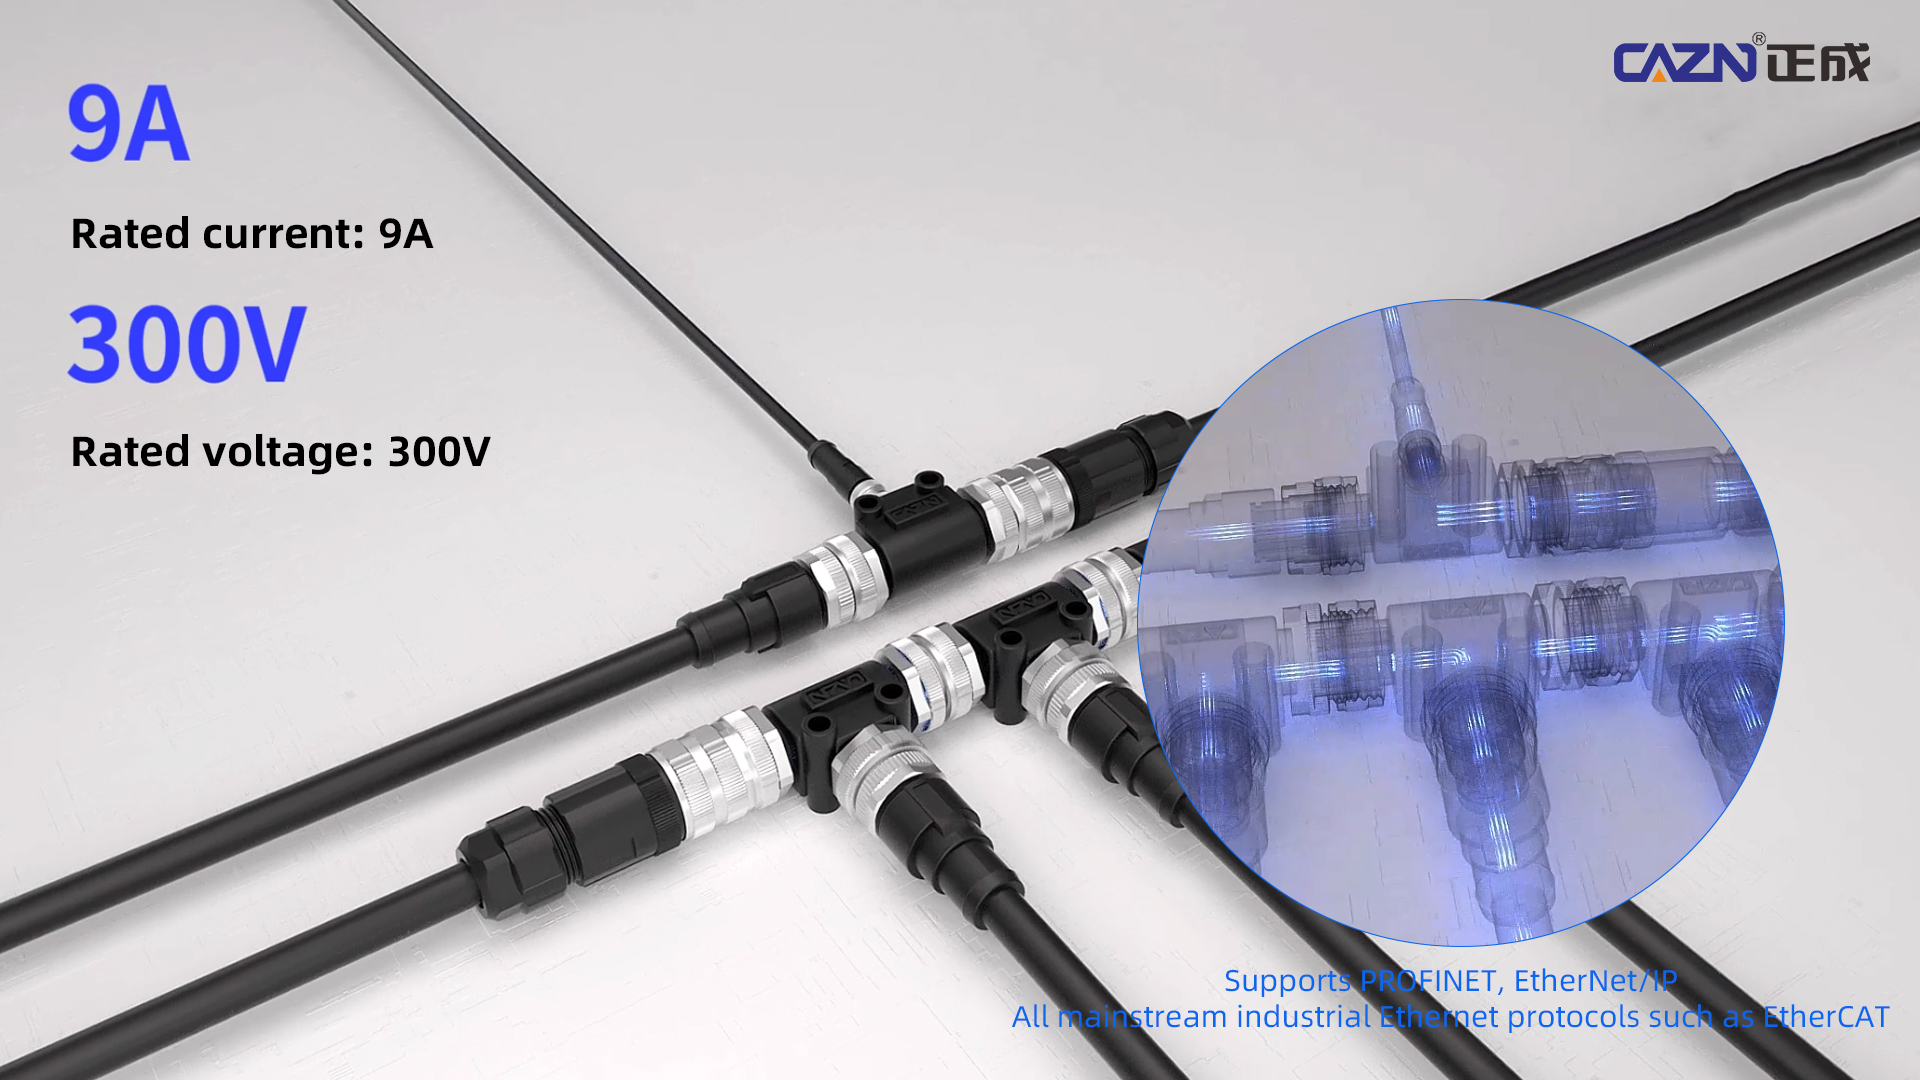
Van autonome navigatie en gewaslokalisatie tot visuele herkenning, AI-gebaseerde volwassenheidsdetectie, robotarmpositionering, flexibel grijpen, schadevrij verzamelen en autonoom transport: groenten- en fruitoogstrobots vereisen een compleet gesloten besturingssysteem. Deze machines moeten continu werken in open boomgaarden en vochtige kassen, waar stof, dauw, vruchtensap, trillingen en oneffen terrein veeleisende omstandigheden creëren voor elektrische verbindingen. CAZN industriële ronde connectoren bieden zeer betrouwbare stroom- en signaalverbindingsoplossingen voor het gehele oogstrobotsysteem, waardoor een stabiele en continue werking in veeleisende agrarische omgevingen wordt gegarandeerd.
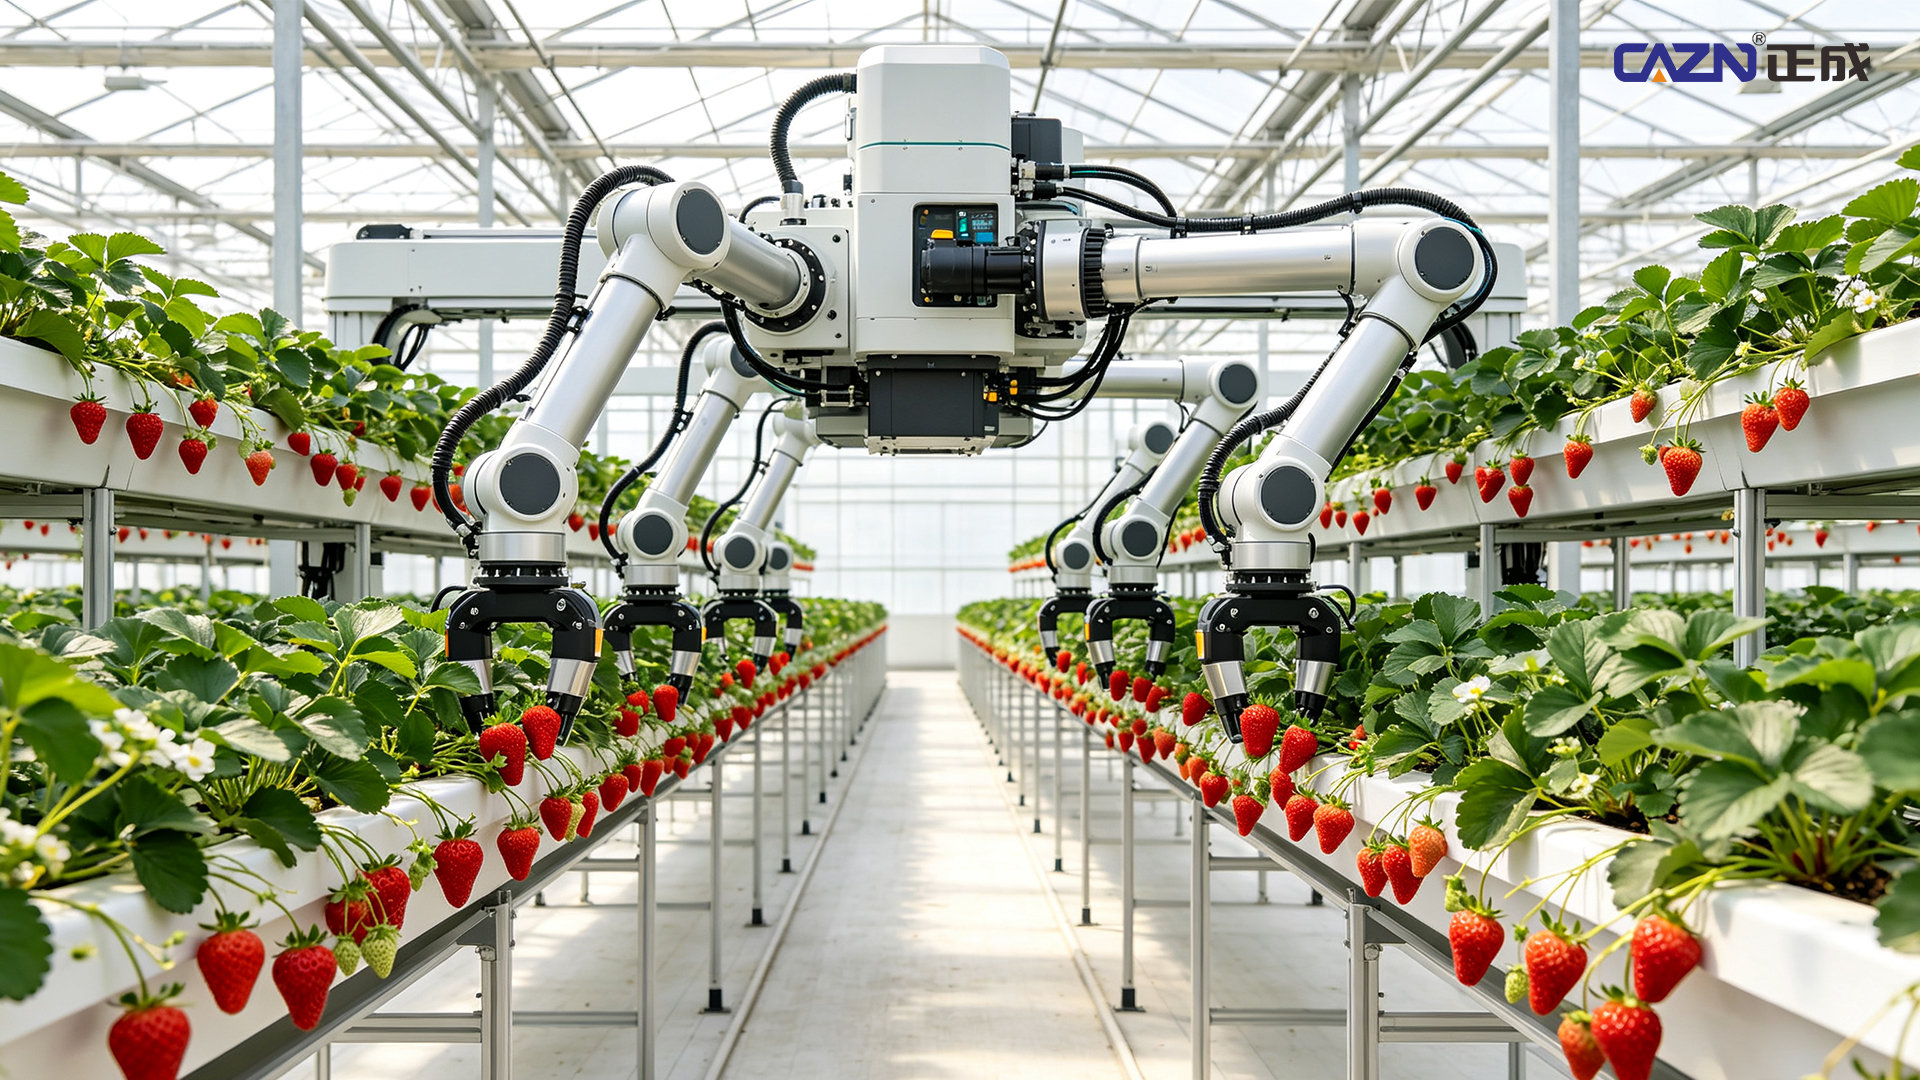
Een boomgaardoogstrobot is afhankelijk van een gecoördineerde werking tussen meerdere subsystemen, en elke fase is afhankelijk van betrouwbare connectoren en elektrische interfaces.
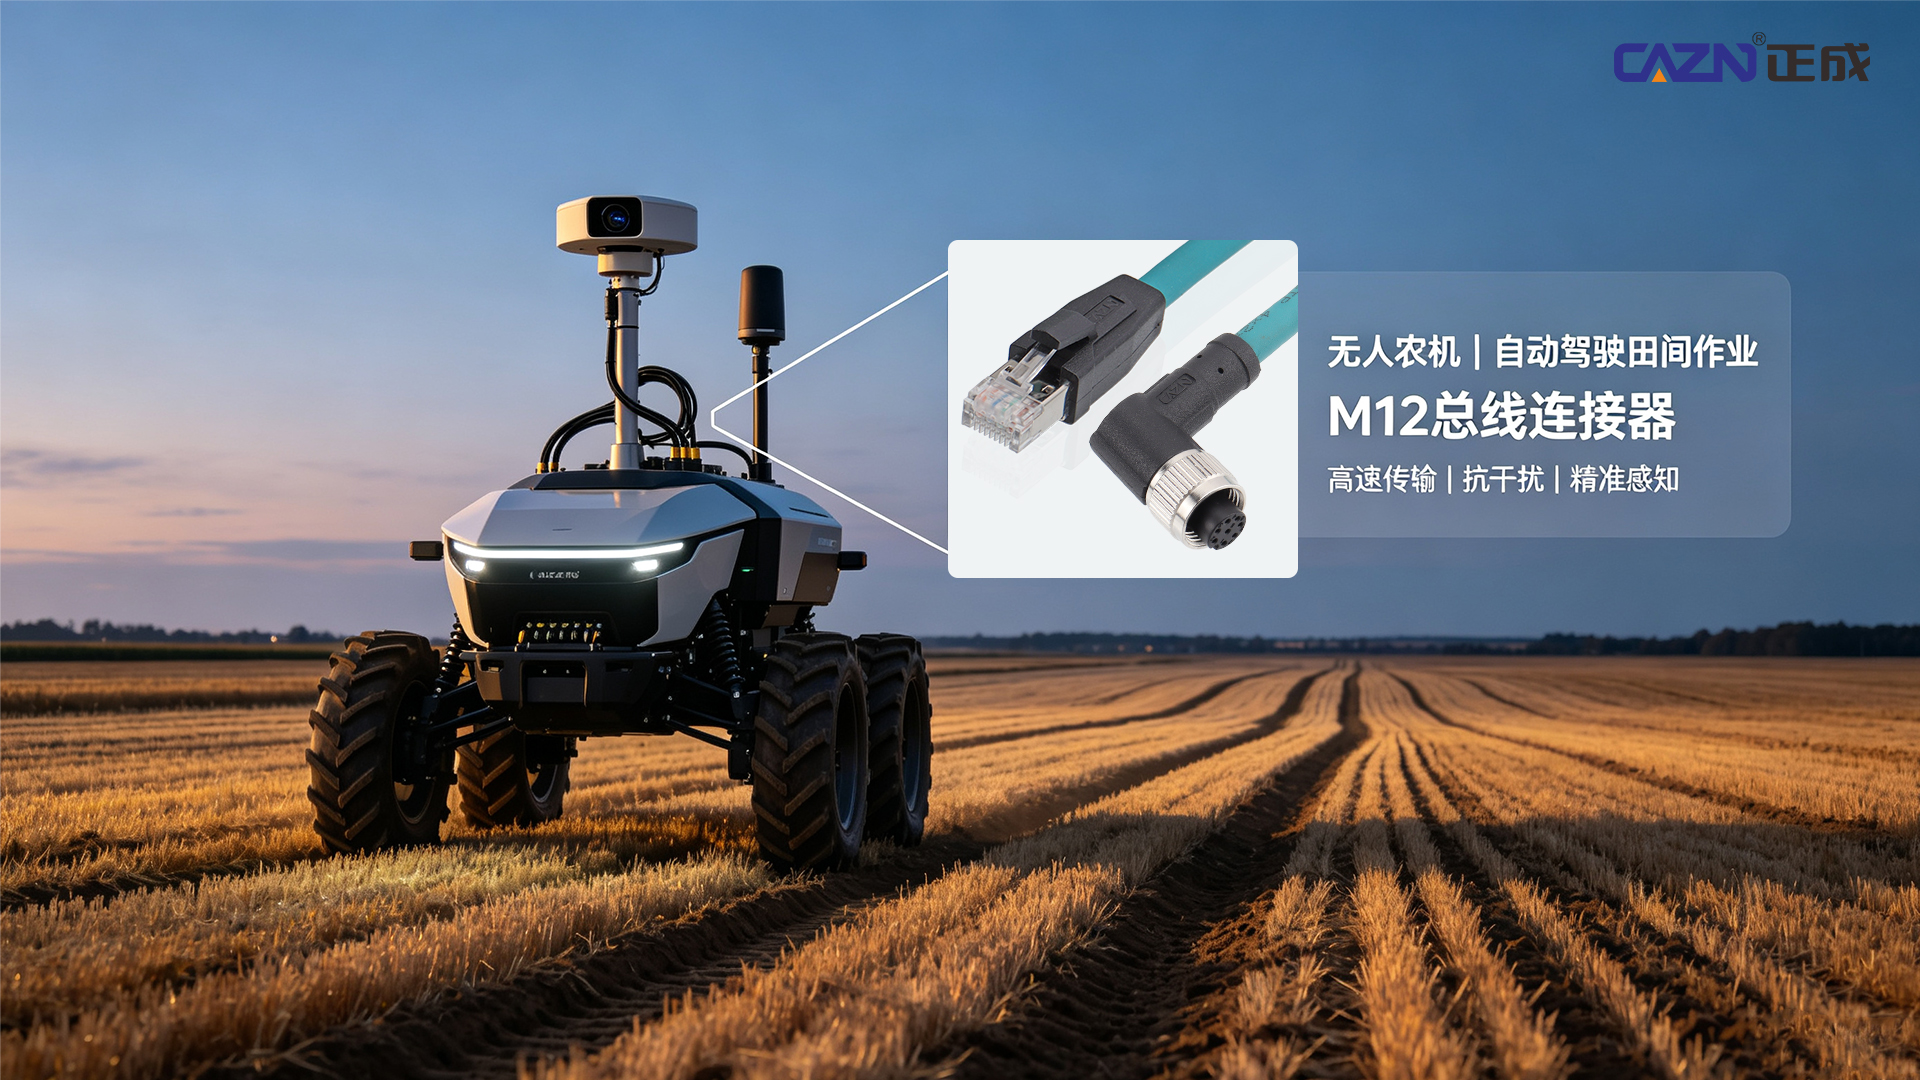
De chassisnavigatie- en positioneringseenheid moet realtime signalen ontvangen van GNSS, LiDAR, IMU, encoders en obstakelvermijdingssensoren. EtherCAT wordt gebruikt voor realtime bewegingscontrole van servostuurwielen. CAZN M12 ronde connectoren omvatten meerdere coderingsconfiguraties, waaronder A-, D-, X- en L-codering. A-gecodeerde connectoren worden gebruikt voor naderingsschakelaars en analoge of digitale sensorsignalen; D-gecodeerde connectoren ondersteunen EtherCAT industriële Ethernet-communicatie; L-gecodeerde connectoren verwerken hoge stroomsterkte voor chassisservosystemen. M8 miniatuur ronde connectoren kunnen worden gebruikt voor compacte infrarood- en foto-elektrische obstakelvermijdingssensoren. Schroefdraadvergrendeling en IP67-bescherming zorgen voor veilige verbindingen onder modder, waterspetters en voortdurende trillingen.
Chassisnavigatie- en positioneringssubsysteem
Componenten: stuurwielen/aandrijfmotoren, wielencoders, LiDAR, IMU, GNSS-positionering, obstakelvermijdingssensoren, chassiscontroller
Ronde M12-connectoren — primaire interface
M12 A-gecodeerd: naderingsschakelaars, IMU, encoders en diverse digitale/analoge sensorsignalen
M12 D/X-gecodeerd: Industrieel Ethernet zoals EtherCAT en PROFINET voor real-time chassis-servocommunicatie
M12 L-gecodeerd: hoogstroomvoeding voor chassisservomotoren
Ronde M8-connectoren: compacte foto-elektrische en infraroodsensoren voor het vermijden van obstakels, met een klein vloeroppervlak en IP67-bescherming
Elektrische communicatie-interfaces: EtherCAT, Modbus-RTU, CAN-bus (CANopen) en noodstop-veiligheidscircuits
Voedingsinterfaces: 24 V DC stroomcircuits; toepassingen met hoog vermogen kunnen M12- of M16-connectoren met een vermogen gebruiken, terwijl oplaadpoorten gewoonlijk waterdichte luchtvaartconnectoren met hoge stroomsterkte gebruiken
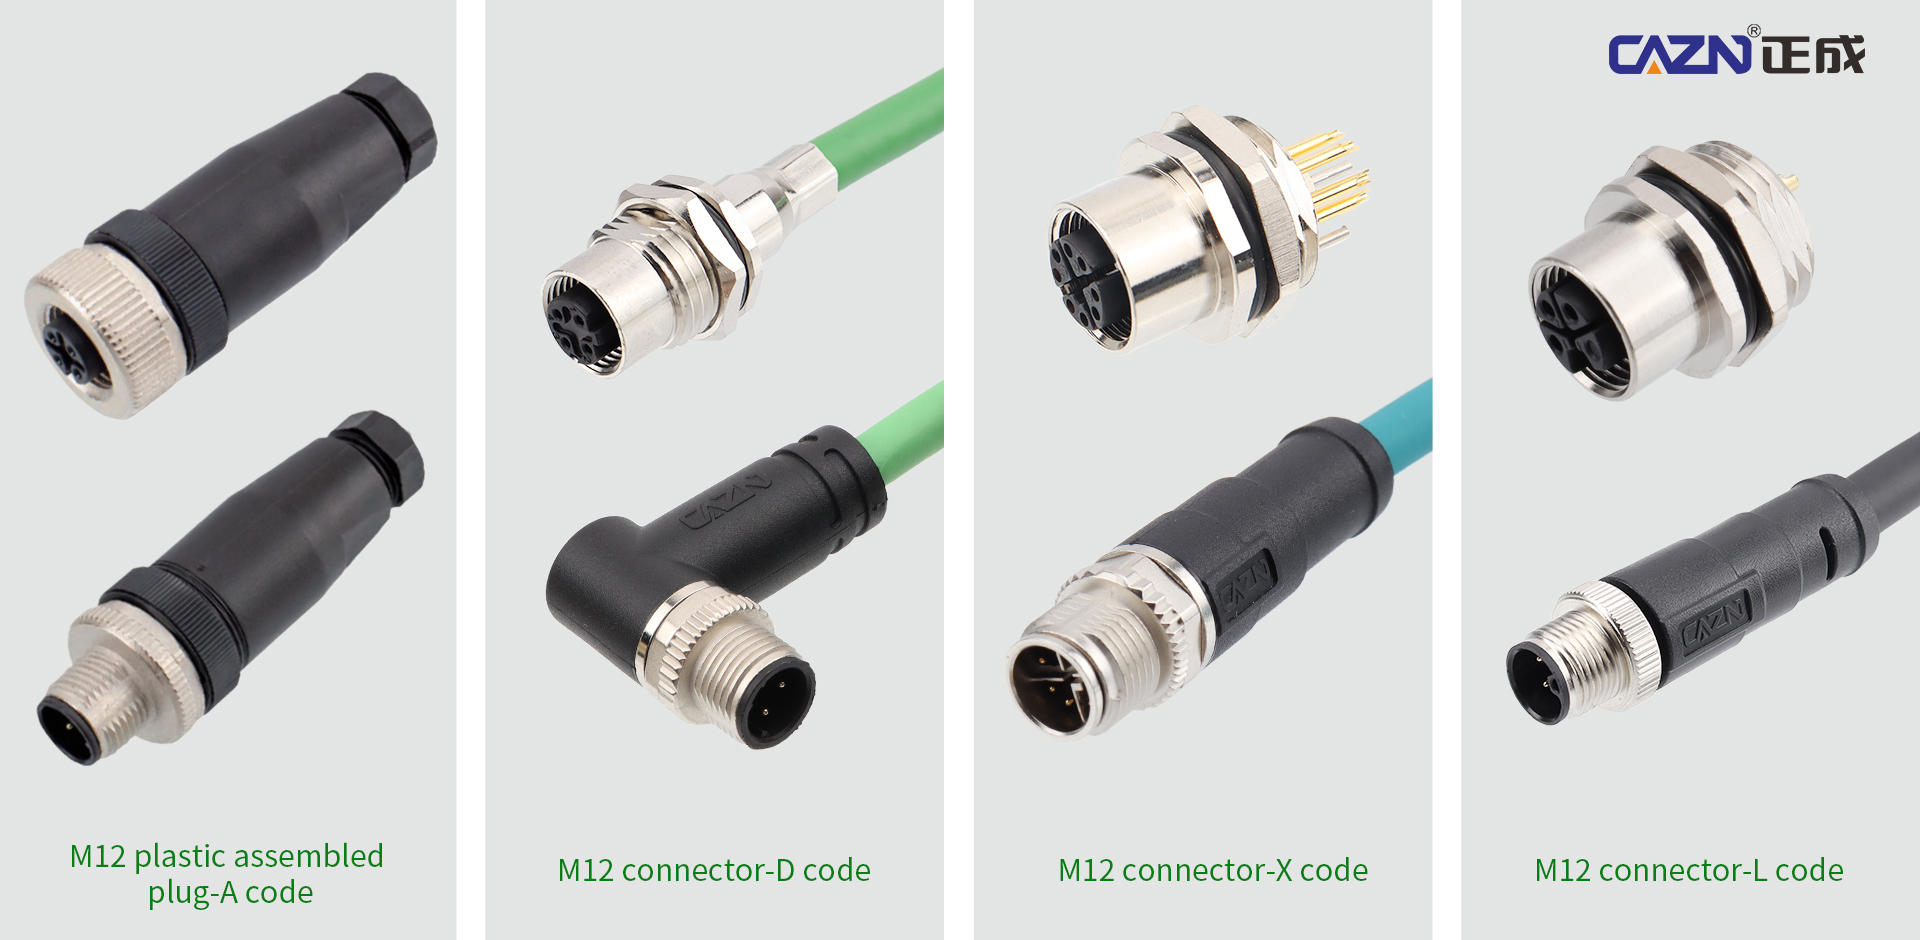
Vision-sensing en AI-herkenning functioneren als de ‘ogen en hersenen’ van een oogstrobot. RGB-D-dieptecamera's, end-of-arm-camera's en hulpverlichting leggen voortdurend boomgaardbeelden vast voor fruitherkenning en op AI gebaseerde rijpheidsbeoordeling. CAZN M12 X-gecodeerde connectoren ondersteunen GigE Vision-toepassingen en maken tegelijkertijd Gigabit-beeldoverdracht en PoE-stroomvoorziening mogelijk. Hun 360°-afscherming helpt de elektromagnetische interferentie te onderdrukken die wordt gegenereerd door chassismotoren, waardoor een stabiele beeldoverdracht wordt gehandhaafd en het risico op fruitherkenningsfouten als gevolg van signaalvervorming wordt verminderd.
Vision Sensing-subsysteem
Functie: Visuele herkenning van gewassen en op AI gebaseerde rijpheidsdetectie
Componenten: RGB-camera's, RGB-D-dieptecamera's, global-view/end-of-arm-camera's, beeldopnamekaarten en verlichting
Connectoren
M12 X-gecodeerd: GigE industriële camera's die het GigE Vision-protocol gebruiken voor beeldoverdracht en PoE-stroomvoorziening
Waterdichte USB 3.0-connectoren: Board-mount of kabel-type interfaces voor compacte dieptecamera's
M8: Triggersignalen voor extra verlichting
Elektrische interfaces: GigE Vision, USB 3.0, PoE Ethernet en cameratrigger I/O-signalen
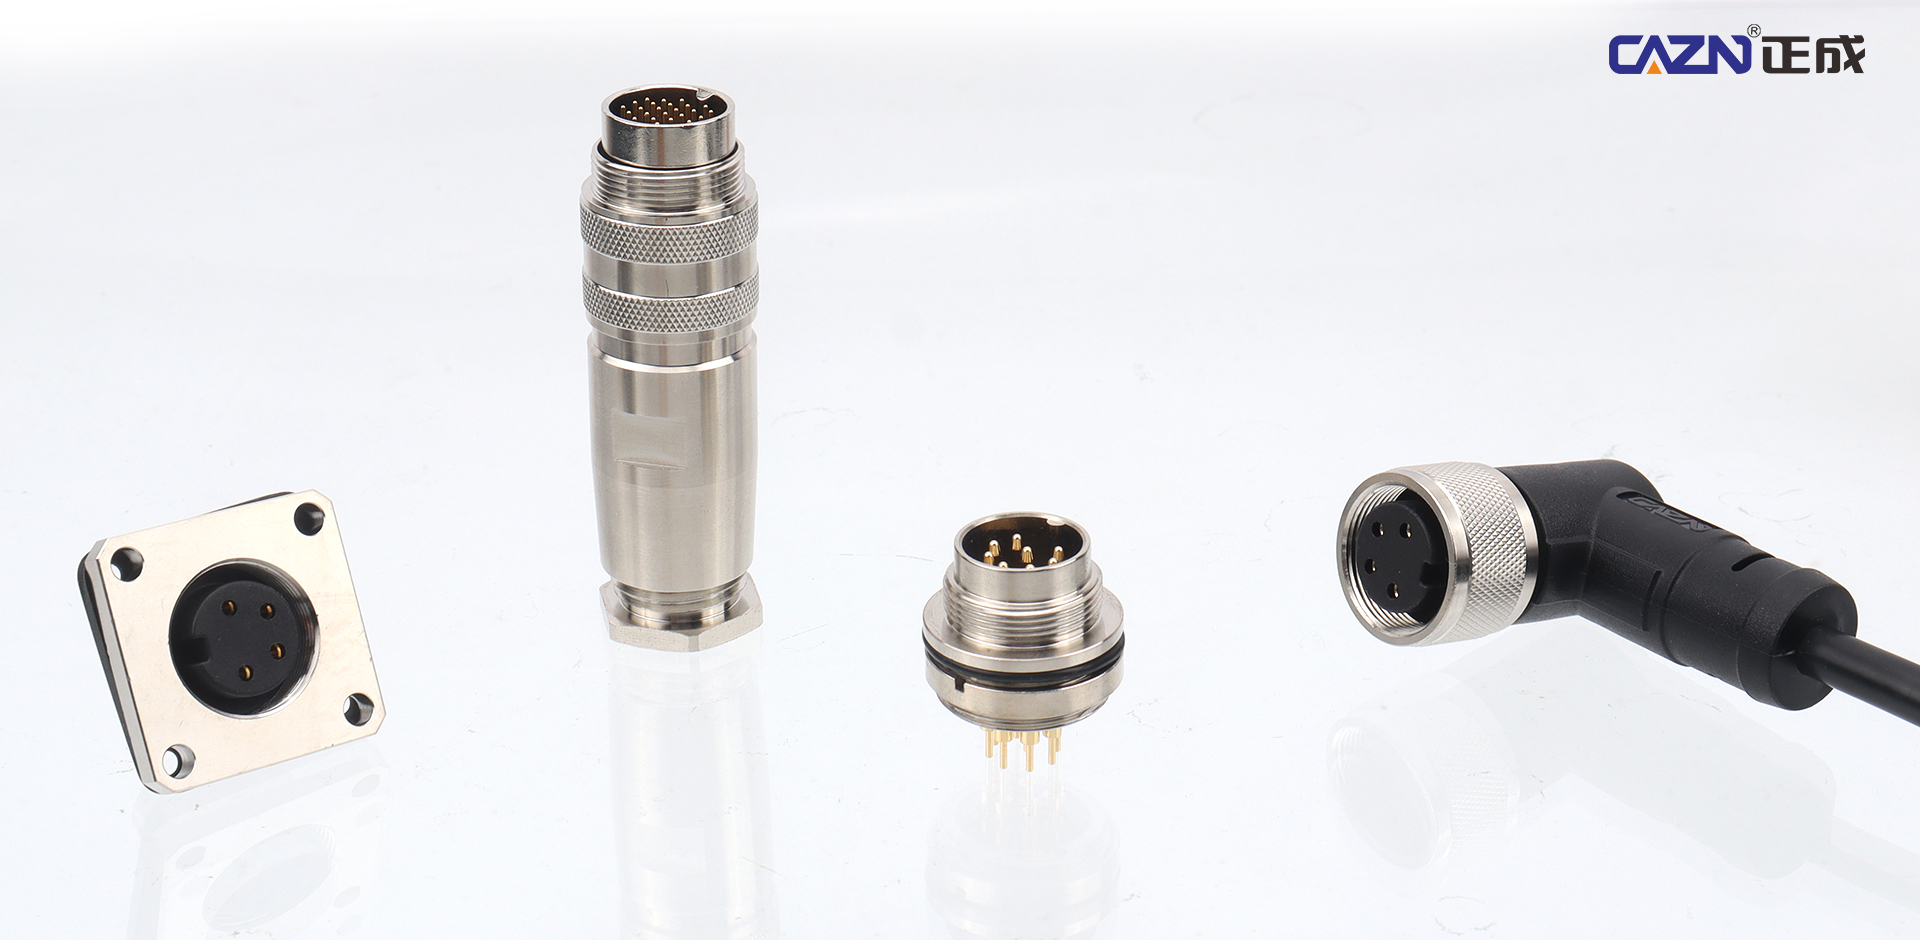
Tijdens de beweging van de robotarm vormen servogewrichten, krachtsensoren en encoders een bewegingscontrolesysteem met gesloten lus dat communicatie met lage latentie en betrouwbare stroomafgifte vereist. CAZN M12 D-gecodeerde EtherCAT-connectoren ondersteunen gesynchroniseerde meerassige besturing, terwijl A-gecodeerde connectoren gezamenlijke force-feedback-signalen verzamelen. M16-voedingsconnectoren leveren hoogstroomvermogen voor servosystemen. Tweekanaals veiligheidsinterfaces kunnen worden gebruikt voor noodstopcircuits om de veiligheidseisen van apparatuur te ondersteunen en een nauwkeurige werking van de robotarm te behouden.
Bewegingscontrole van robotarmen
Functie: positionering en benadering van robotarmen
Componenten: collaboratieve robotarm met zes assen, servomotoren, gezamenlijke encoders, krachtsensoren
M12 D-gecodeerde EtherCAT: realtime servobuscommunicatie
M12 A-gecodeerd: feedback van gezamenlijke encoder en krachtcontrolesensor
M12/M16-voedingsconnectoren met hoge stroomsterkte: voeding servomotor
Veiligheidscircuit: tweekanaals noodstopsignaalinterface via een veiligheidsrelaiscircuit
Communicatieprotocol: EtherCAT wordt veel gebruikt voor gesloten-luscommunicatie met lage latentie tussen de robotarm en de hoofdcontroller
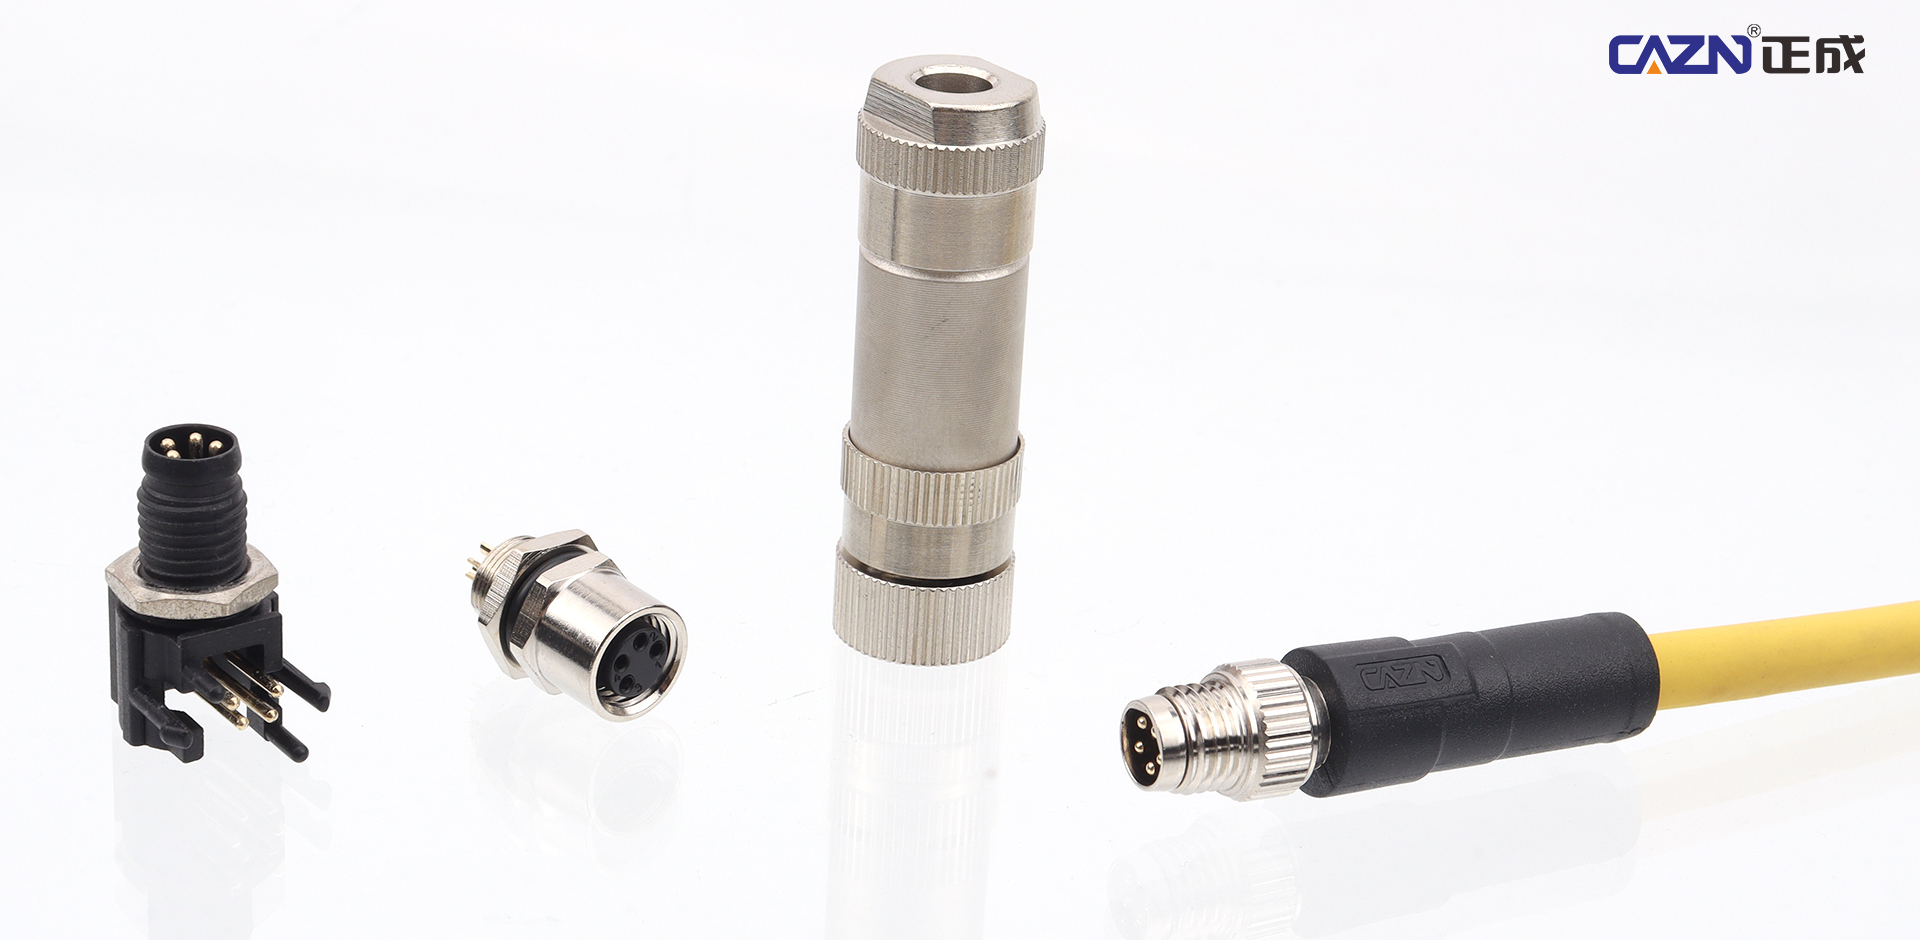
De eindeffector werkt rechtstreeks samen met het fruit en is een van de meest veeleisende onderdelen van de robot. Flexibele grijpers, snijmechanismen, druksensoren en miniatuurcamera's aan het uiteinde van de arm moeten binnen een beperkte ruimte werken en worden blootgesteld aan dauw, vruchtensap en stof. CAZN M5 miniatuur ronde connectoren en M8 compacte connectoren bieden een kleine vormfactor die geschikt is voor kleine eindeffectorruimtes. Voor compacte lay-outs zijn ook board-mount SMD-oplossingen beschikbaar. Elektrisch-pneumatische hybride connectoren kunnen elektrische signaaloverdracht en pneumatische slangen in één verbinding integreren, waardoor flexibele grijp- en snijbewerkingen worden ondersteund en tegelijkertijd stabiele feedback mogelijk wordt gemaakt voor schadevrij oogsten.
Gereedschap aan het einde van de arm
Functie: flexibel grijpen/snijden, schadevrij oogsten en fruit verzamelen
Componenten: flexibele grijpers, pneumatische snijmessen, zuigoogstkoppen, druksensoren, miniatuur camera's aan het einde van de arm
De eindeffector wordt sterk blootgesteld aan dauw, vruchtensap en stof en vereist daarom een hoog beschermingsniveau.
M8-connectoren: miniatuur eindeffectorsensoren, drukfilmsensoren en kleine I/O-triggersignalen
M12 A-gecodeerd: grijperservo en pneumatische magneetklepsignalen
Pneumatische integratie: Elektrisch-pneumatische hybride connectoren die elektrische aansluitingen en pneumatische slangen combineren
Interfaces: Digitale I/O en analoge drukfeedbacksignalen; sommige compacte eindeffectors kunnen M5 miniatuur ronde connectoren gebruiken voor op een bord gemonteerde toepassingen met beperkte ruimte
Overdracht- en verzamelsysteem
De transportbanden, hefmechanismen, positioneringssensoren voor fruitbakken en losactuators die worden gebruikt voor het overbrengen en verzamelen van fruit kunnen gebruik maken van CAZN M8/M12 A-gecodeerde connectoren voor foto-elektrische positioneringssignalen en actuatorbediening. Deze interfaces ondersteunen geautomatiseerde fruitoverdracht en -verzameling. De hoofdcontroller en het BMS-energiebeheersysteem met lithiumbatterij kunnen CAZN M23-voedingsconnectoren met hoge stroomsterkte gebruiken voor de hoofdstroomingang, samen met waterdichte USB- en Ethernet-interfaces voor inbedrijfstelling en onderhoud ter plaatse.
Overdracht- en verzamelsysteem
Componenten: transportbanden, hefmechanismen, positioneringssensoren voor fruitbakken, losactuators
M8/M12 A-gecodeerd: foto-elektrische positioneringssensoren en naderingsschakelaars
M12-voedingsconnectoren: voeding transportbandmotor
Besturing: Modbus of CAN-bus voor besturing van het mechanisme
Hoofdcontroller en energiebeheer
Voor langdurig continu gebruik hebben landbouwrobots stabiele verbindingen nodig tussen de hoofdcontroller, het batterijbeheersysteem, het stroomverdeelbord en de DC-DC-modules.
Communicatie-interfaces omvatten EtherCAT, CAN en RS485 (Modbus-RTU).
Stroomconnectoren
Lithiumbatterij BMS: waterdichte luchtvaartconnectoren met hoge stroomsterkte, zoals M23
Interne laagspanningstakken: M12 L-gecodeerde connectoren voor 24 V-stroomverdeling
Inbedrijfstellingsinterfaces: Waterdichte USB- en Ethernet-connectoren voor onderhoud en probleemoplossing ter plaatse
Typische oogstrobottoepassingen
Case 1: Apple oogst ‘tweelingrobots’ in Huangling, Shaanxi
Toepassing: een gestandaardiseerde dwergappelboomgaard van 500 mu met behulp van oogstrobots, transportrobots en inspectierobots voor gecoördineerde operaties en een volledige gesloten workflow.
Bedrijfsproces: autonome chassisnavigatie → LiDAR en vision-gebaseerde appelrijpheidsherkenning → meerassige robotarmpositionering → flexibel grijpen en oogsten → automatisch verzamelen en transporteren van fruitbakken.
Uitdagingen met apparatuur: De omstandigheden in een boomgaard in de open lucht stellen apparatuur bloot aan modder, water, trillingen en sterk zonlicht. EtherCAT-communicatie, beeldoverdracht van industriële camera's en servostroomleidingen kunnen worden beïnvloed door elektromagnetische interferentie van motoren. Meerdere subsystemen, waaronder het chassis, de robotarmen en eindeffectoren, vereisen ook talrijke ronde connectoren met hoge bescherming.
Interconnectievereisten: M12 D-gecodeerde EtherCAT-communicatieconnectoren, M12 X-gecodeerde GigE vision-connectoren, M12 L-gecodeerde servovoedingsconnectoren en M8-connectoren voor eindeffectorsensoren.
Trillingen, dauw, stof en water in de boomgaard zijn onvermijdelijk. CAZN M12 ronde connectoren combineren IP67-bescherming en 360°-afscherming om stabiele communicatie in multi-robottoepassingen te ondersteunen, waardoor communicatieonderbrekingen en herkenningsfouten tijdens continue appeloogstactiviteiten worden verminderd.
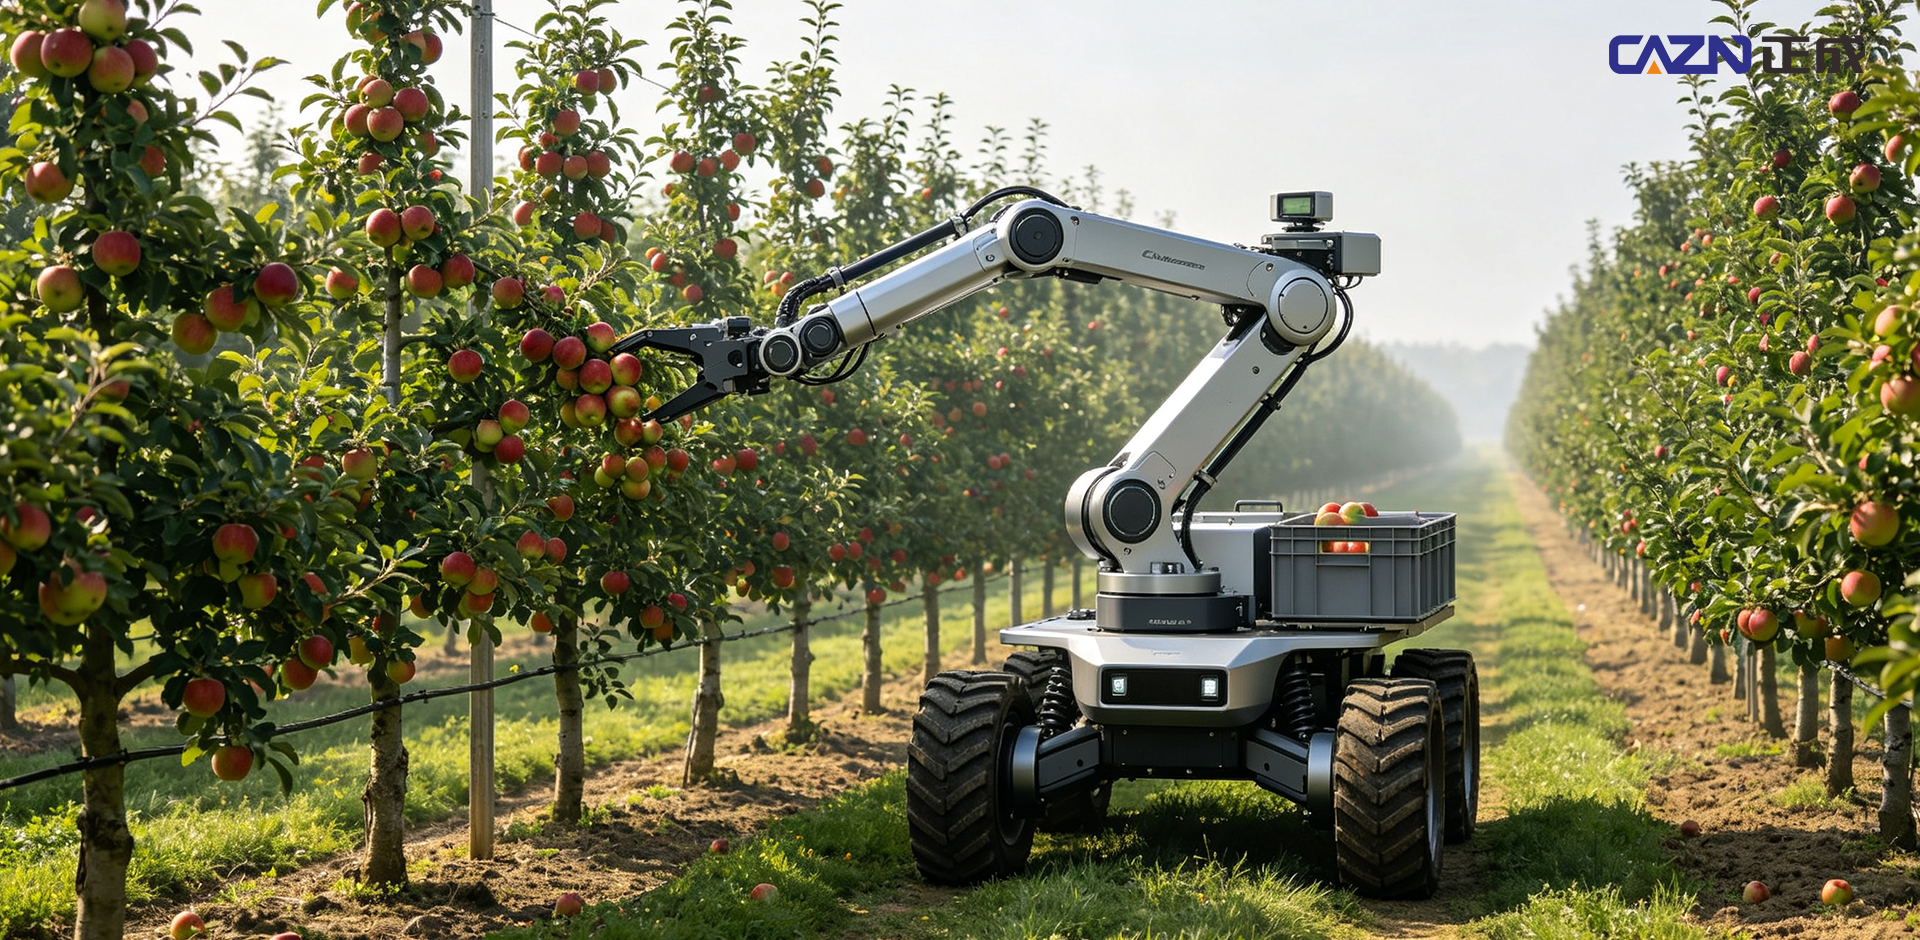
Geval 2: Dubbelarmige winterjujube-oogstrobot in Dali, Shaanxi
Toepassing: Winterjujubeteelt in kasrijen met beperkte tussenruimte. Twee robotarmen werken parallel voor het oogsten en sorteren en ondersteunen de werking van meerdere robots.
Werkproces: Chassis met vierwielbesturing beweegt zijdelings door smalle kassenrijen → AI vision identificeert de rijpheid van jujube in de winter → dubbele robotarmen oogsten tegelijkertijd → flexibele grijpers plukken fruit terwijl het sorteren wordt uitgevoerd → automatisch verzamelen.
Uitdagingen met apparatuur: Hoge luchtvochtigheid en spatten van vruchtensap komen vaak voor in kassen. Eindeffectors hebben een extreem beperkte installatieruimte en vereisen talrijke miniatuurdruksensoren en end-of-arm-camera's.
Interconnectievereisten: M5 ronde miniatuurconnectoren en M8-connectoren voor eindeffectorsensoren, met M12 A-gecodeerde connectoren voor drukfeedbacksignalen.
In eindeffectoren in besloten kassen bieden CAZN M5 en M8 miniatuur ronde connectoren compacte oplossingen en ondersteunen ze SMD-bordmontageconfiguraties. Het ontwerp met schroefdraadvergrendeling en bescherming tegen vocht en vruchtensap zorgen voor stabiele sensorsignalen voor flexibel en schadevrij oogsten.
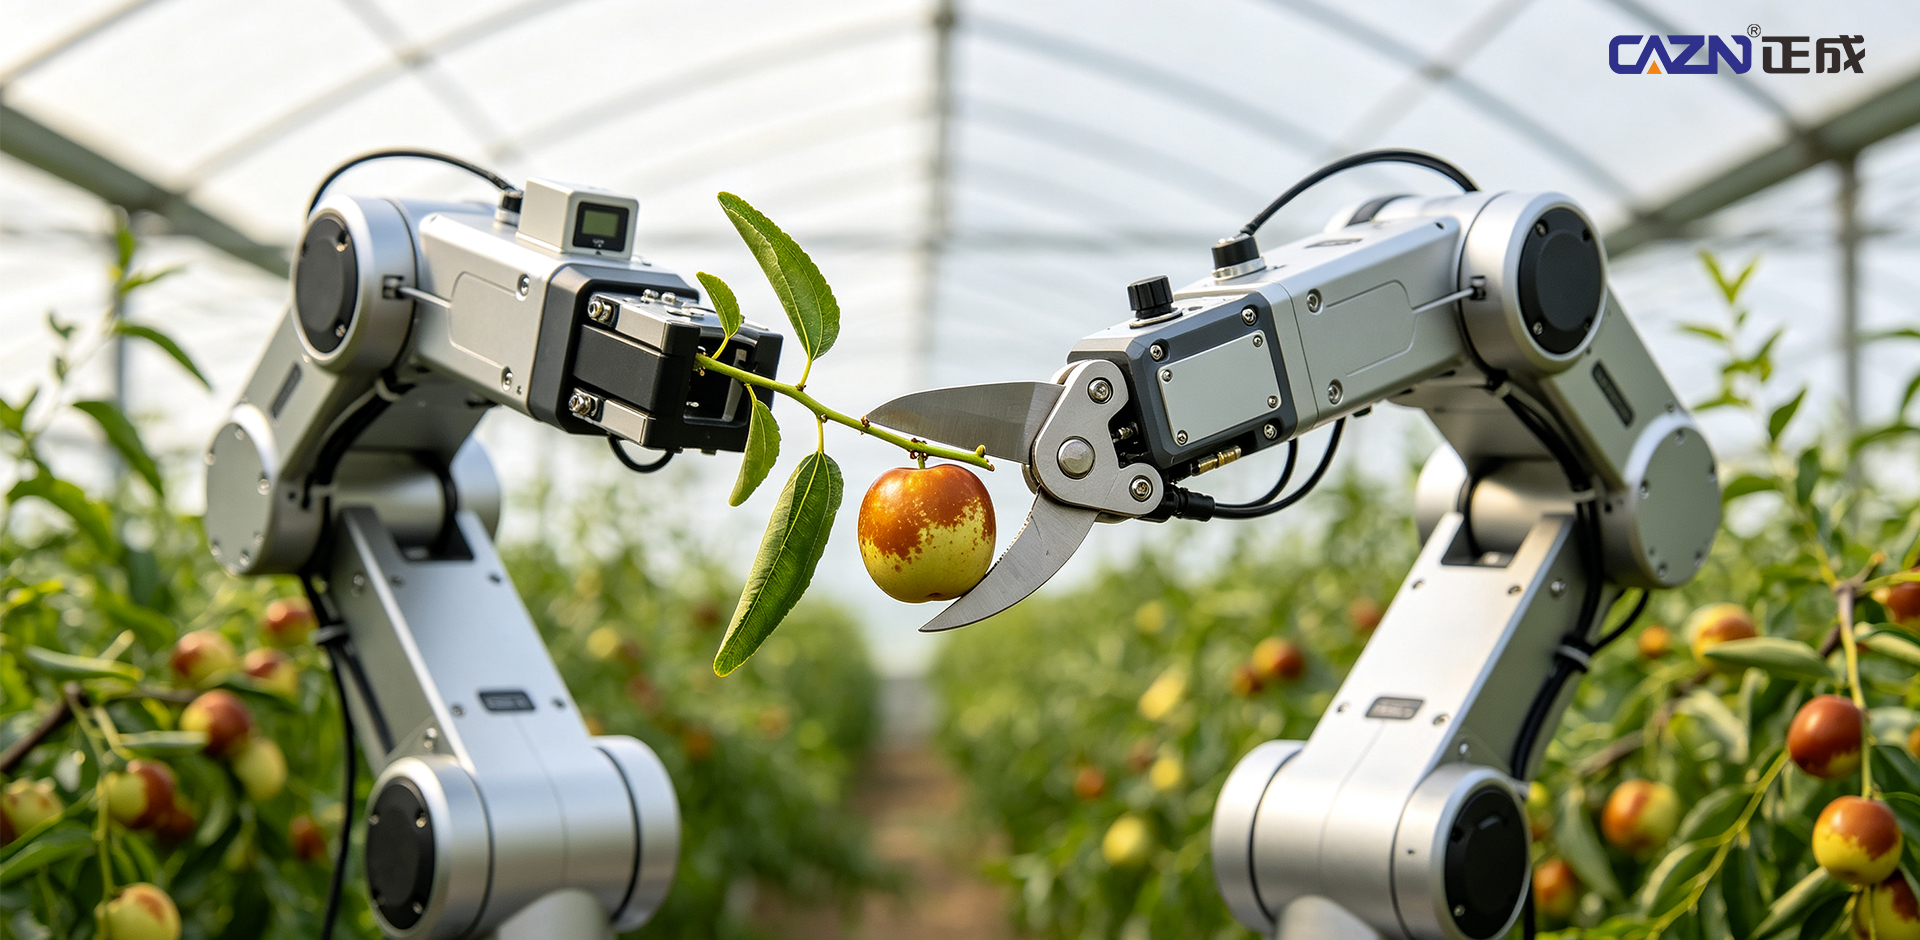
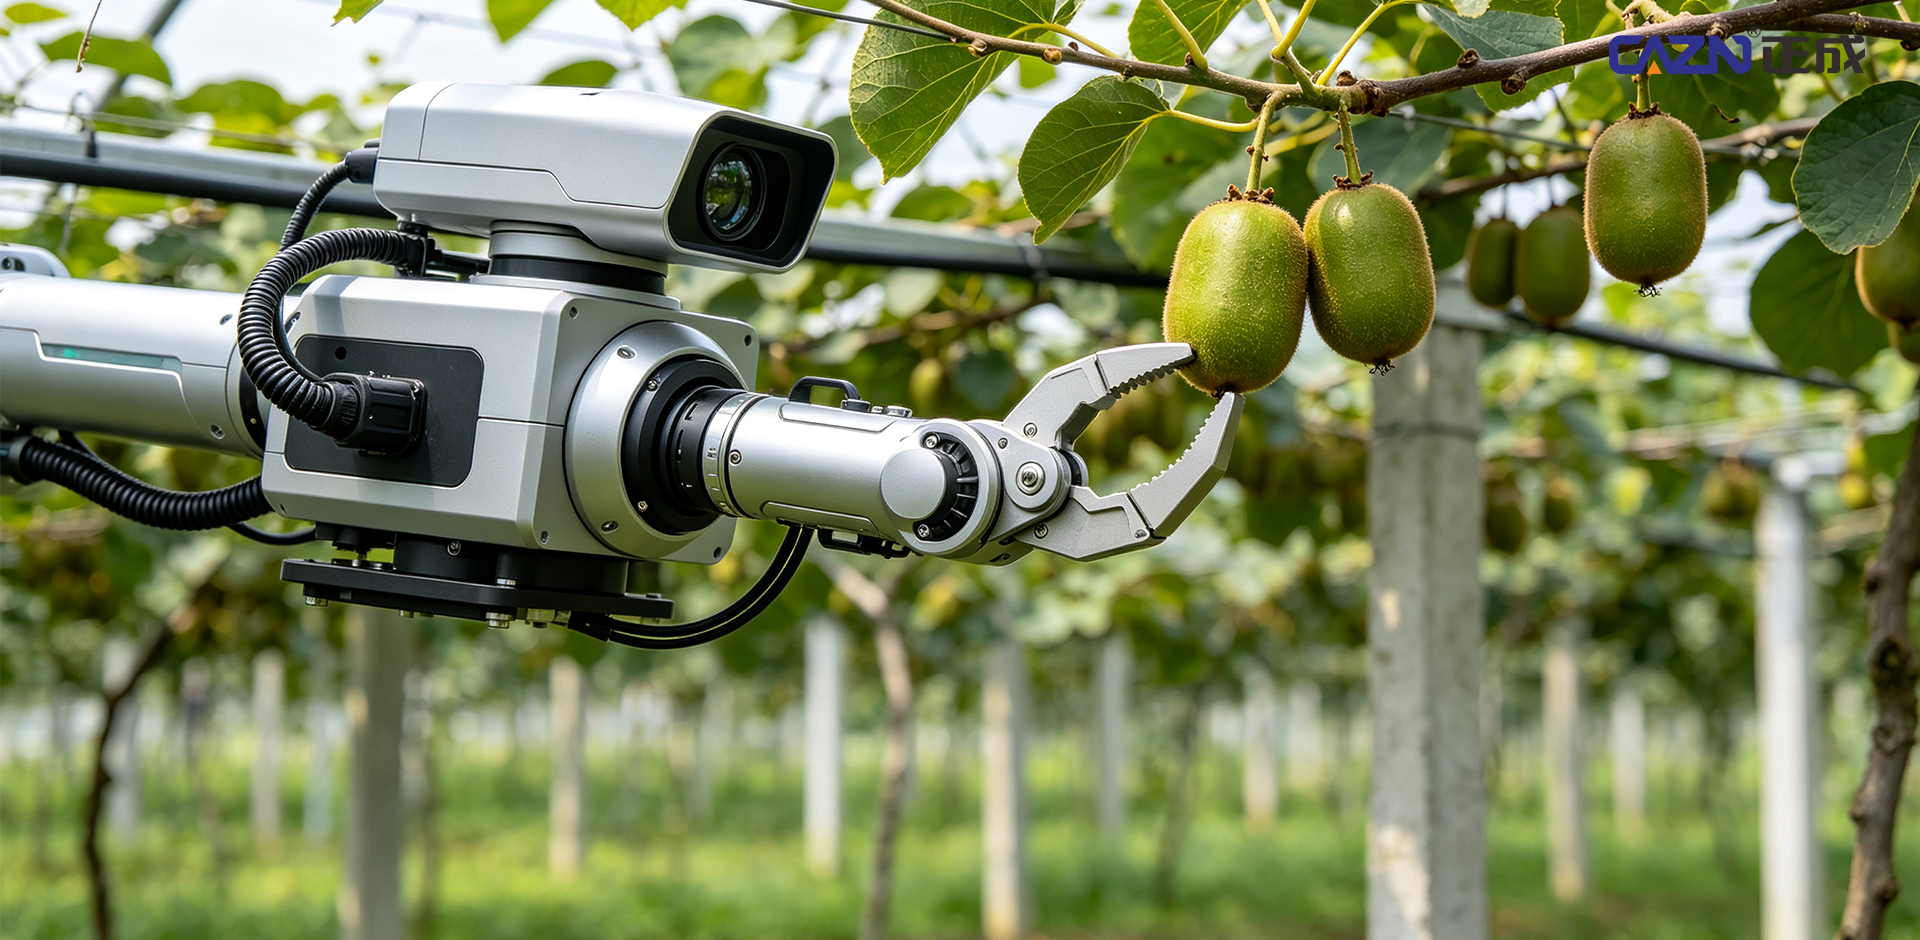
Case 3: Slimme Kiwifruitboerderij in Fenghuang, Hunan
Toepassing: Meer dan 20.000 m2 aan traliewerk geteelde kiwiboomgaarden, met een onbemand landbouwsysteem dat inspectie, oogst, transport en fruitsortering omvat.
Werkproces: Een autonoom navigatiechassis beweegt onder het traliewerk → visiesystemen identificeren fruit → robotarmen met meerdere vrijheidsgraden snijden fruitstengels af → geoogst fruit wordt automatisch overgebracht naar verzamelbakken → transportrobots leveren het fruit af naar de sorteerfaciliteit.
Uitdagingen met betrekking tot apparatuur: Boomgaarden in de open lucht blijven gedurende lange perioden vochtig. Wijnstokken en gebladerte kunnen apparatuur belemmeren, terwijl voortdurende trillingen de buscommunicatie en sensorsignalen kunnen beïnvloeden.
Interconnectievereisten: M12 A/D-gecodeerde connectoren en M16-connectoren voor stroomcircuits.
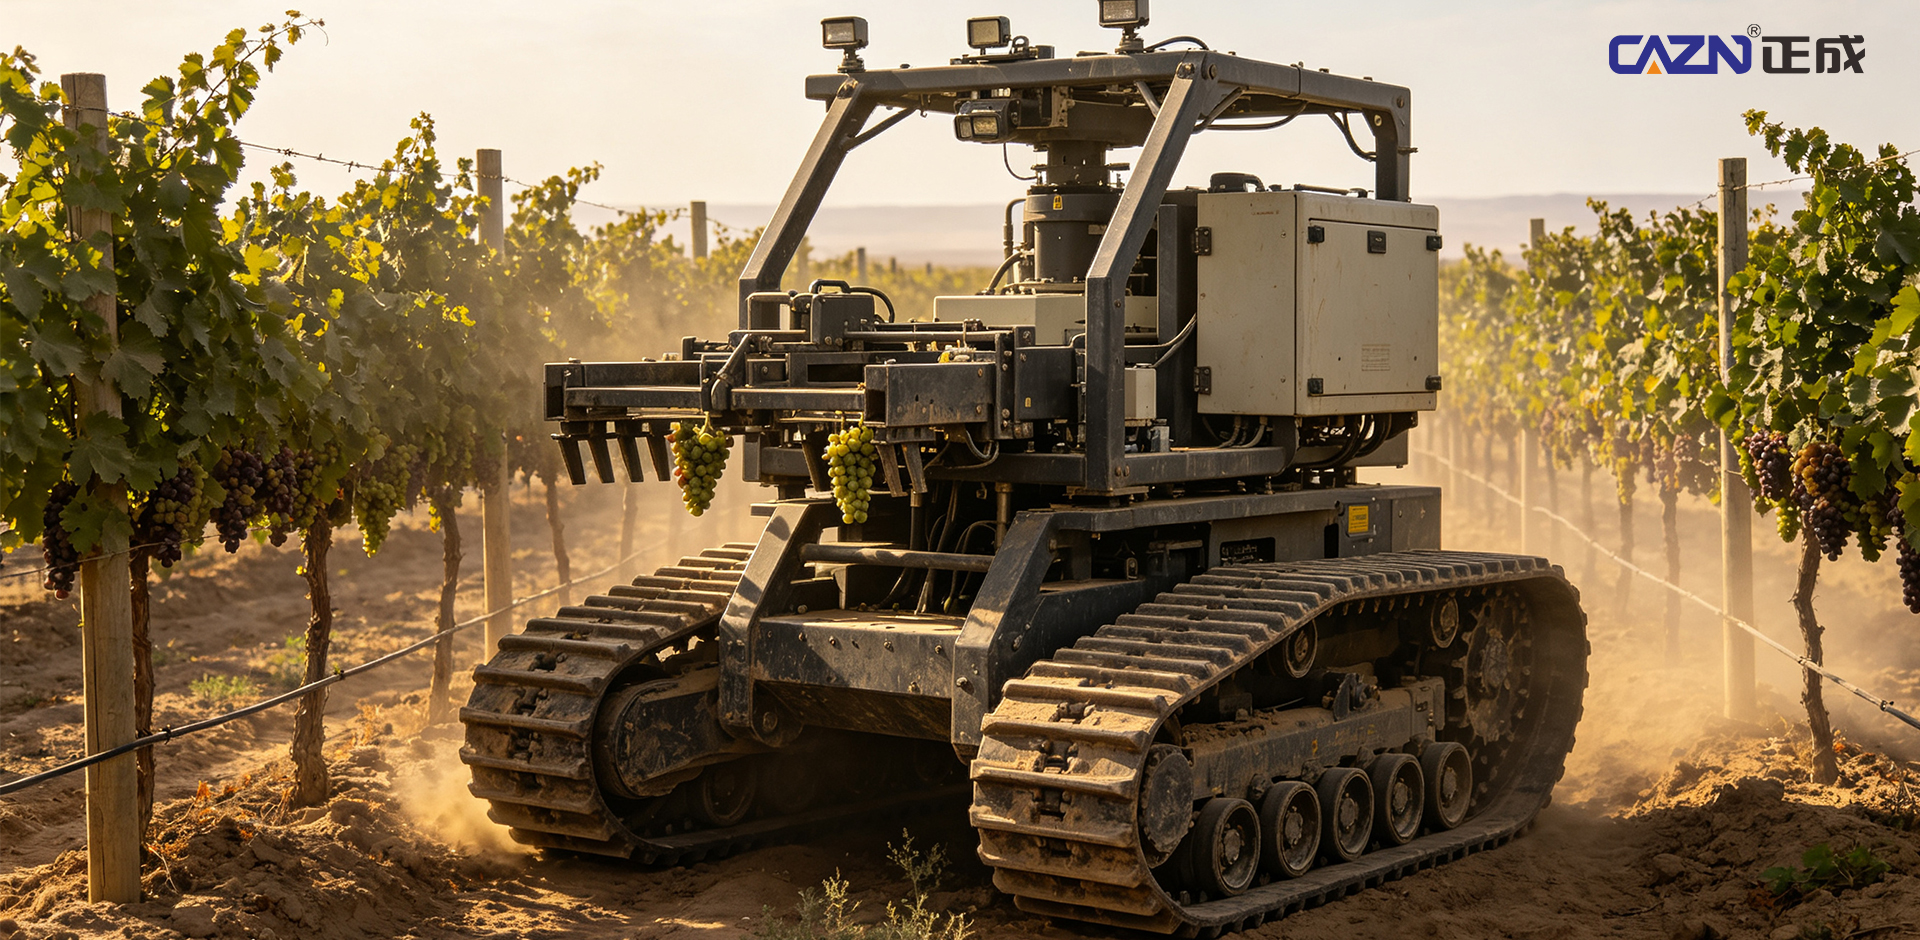
Case 4: Prototype voor de oogst van wijndruiven in Xinjiang
Toepassing: Een oogstplatform op rupsbanden werkt in wijngaarden met open veld. Robotarmen snijden de druivenstengels af, terwijl een luchtaanzuigsysteem de druiven naar opvangbakken transporteert.
Operationele uitdagingen: Hoge stofniveaus op het veld en grote temperatuurverschillen vereisen betrouwbare chassisnavigatie en gecoördineerde controle van het oogstsysteem. Communicatieverbindingen moeten stabiel blijven onder veeleisende buitenomstandigheden.
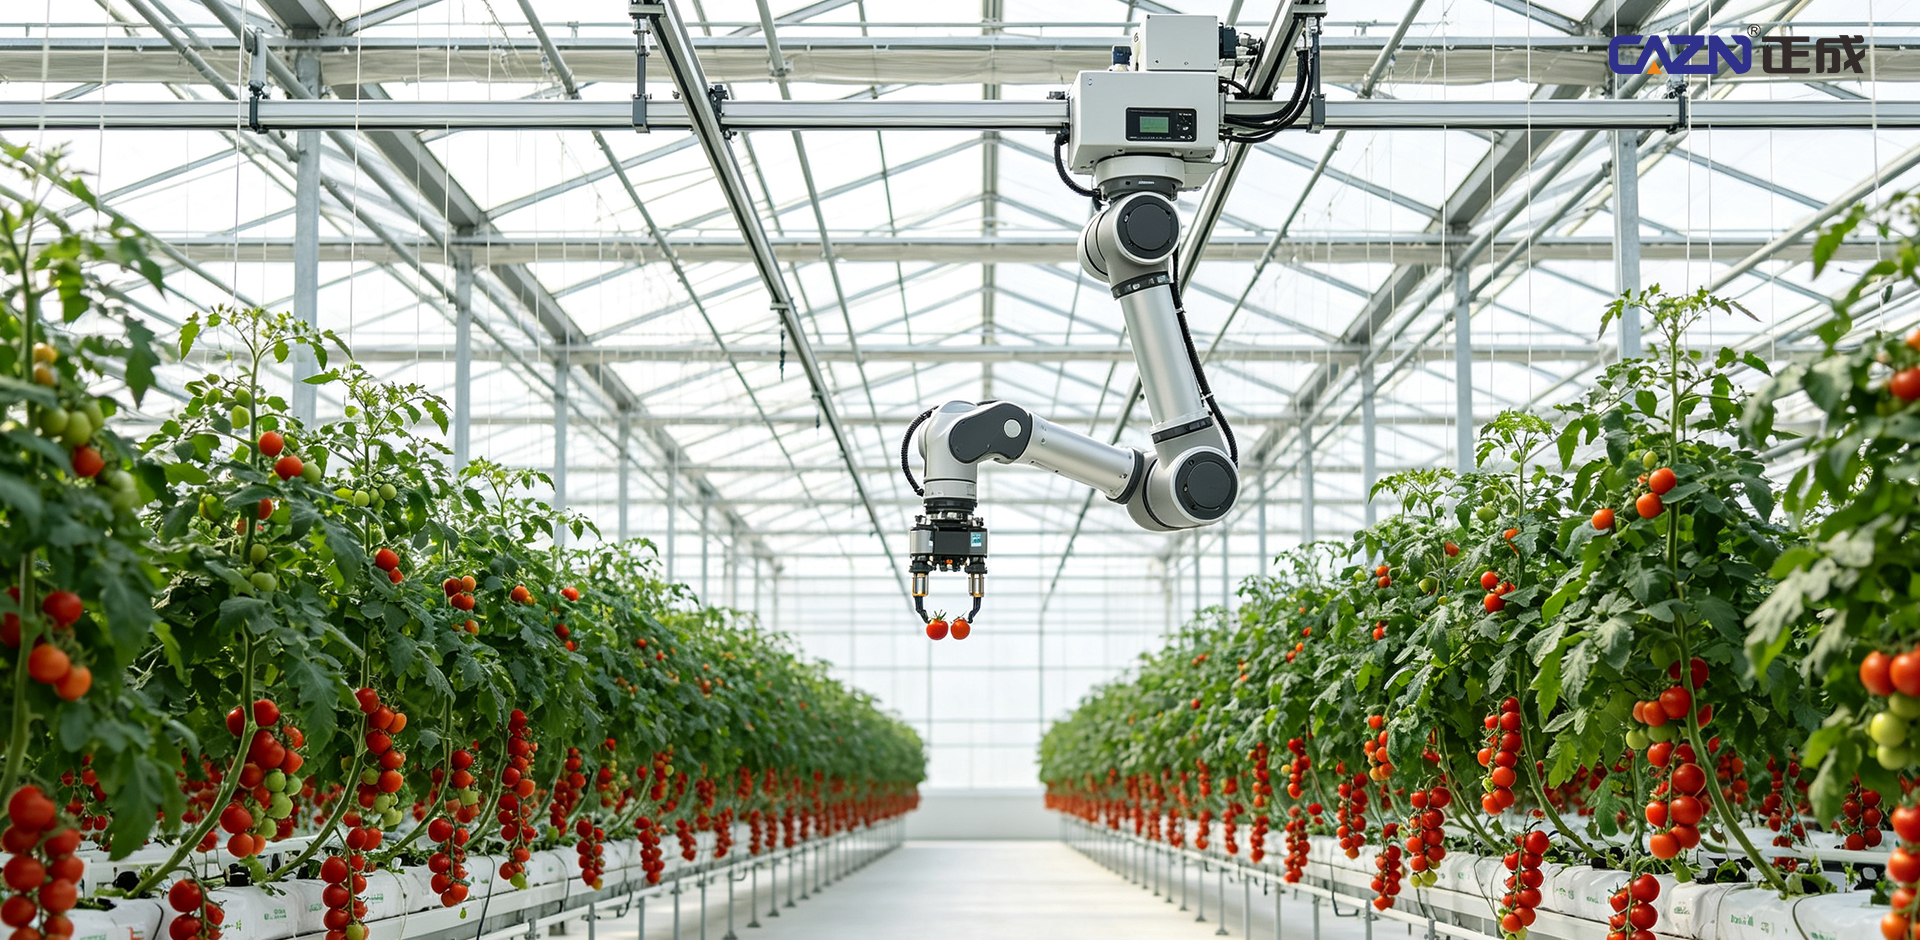
Case 5: Dubbelarmige tomatenoogstrobot aan de Nanjing Agricultural University
Toepassing: Een dubbelarmige oogstrobot opereert in een meerkapskas voor de tomatenteelt. Voor het oogsten worden eindeffectoren met vacuümzuiging gebruikt, met een gerapporteerde oogsttijd van één vrucht van 5,2 seconden en een totale snelheid van ongeveer 16-18 tomaten per minuut.
Apparatuuruitdagingen: Een hoge luchtvochtigheid in de kas, extra verlichting en dieptecamera's zorgen voor complexe elektrische omstandigheden. PoE-beeldoverdracht kan worden beïnvloed door elektromagnetische interferentie van servomotoren.
Interconnectievereisten: M12 X-gecodeerde GigE vision-connectoren en M8-connectoren voor verlichtingstriggersignalen.
Case 1: FFRobotics meerarmige appeloogstrobot, Israël
Toepassing: Gestandaardiseerde V-vormige dwergappelboomgaarden in Europa en Noord-Amerika, met 12 sets robotarmen die parallel werken voor grootschalige commerciële fruitoogst.
Technische kenmerken: Meerdere robotarmen werken via gesynchroniseerde EtherCAT-communicatie, waarbij talrijke servomotoren en eindeffectorkrachtsensoren langdurig gebruik buitenshuis ondersteunen.
Interconnectie-uitdaging: Meerdere armen die tegelijkertijd werken, kunnen de elektromagnetische interferentie vergroten, waardoor er eisen ontstaan aan sterk afgeschermde en trillingsbestendige connectoren.
Case 2: Robotics Plus Kiwioogstrobot, Nieuw-Zeeland
Toepassing: in trellis gekweekte kiwiboomgaarden, waar vier robotarmen parallel werken om rijpe kiwi's te identificeren, flexibel te grijpen en automatisch geoogst fruit te verzamelen en te transporteren.
Technische kenmerken: Gedistribueerde meerarmige besturing vereist talrijke sensoren over de robotarmgewrichten en eindeffectoren.
Case 3: Agrobot Aardbeienoogstrobot, Spanje
Toepassing: Aardbeienteelt in een verhoogde kas met maximaal 24 parallel werkende robotarmen. Er wordt flexibel geoogst om schade aan het zachte aardbeioppervlak te beperken.
Interconnectie-uitdaging: Extreem beperkte eindeffectorruimte en een groot aantal miniatuurdruksensoren en camera's creëren vraag naar compacte M8/M5-connectoren.
Case 4: Overvloedige robotica Vacuüm-appeloogstrobot, Verenigde Staten
Toepassing: Dwergappelboomgaarden met behulp van een op vacuüm gebaseerde oogst-eindeffector. Bij commerciële veldproeven in boomgaarden waren mobiele chassissystemen betrokken die samenwerkten met vacuümoogstkoppen.
Technische kenmerken: Het geïntegreerde mobiele platform en het vacuümoogstsysteem zijn afhankelijk van talrijke servo- en visioncomponenten, waardoor veeleisende eisen worden gesteld aan de communicatiestabiliteit.
Van de jujube-oogst in de winter in binnenlandse kassen en appelboomgaarden in de volle grond tot kiwifruitactiviteiten en gestandaardiseerde appel- en aardbeiboomgaarden in het buitenland: de commercialisering van oogstrobots is afhankelijk van betrouwbare onderlinge verbinding tussen chassisnavigatie, vision-sensing, meerassige robotarmen en flexibele eindeffectoren. Hoge vochtigheid, stof, trillingen, blootstelling aan vruchtensap, elektromagnetische interferentie van motoren en andere agrarische omstandigheden stellen hoge eisen aan connectorbescherming, afscherming, omgevingsbestendigheid en miniaturisatie.
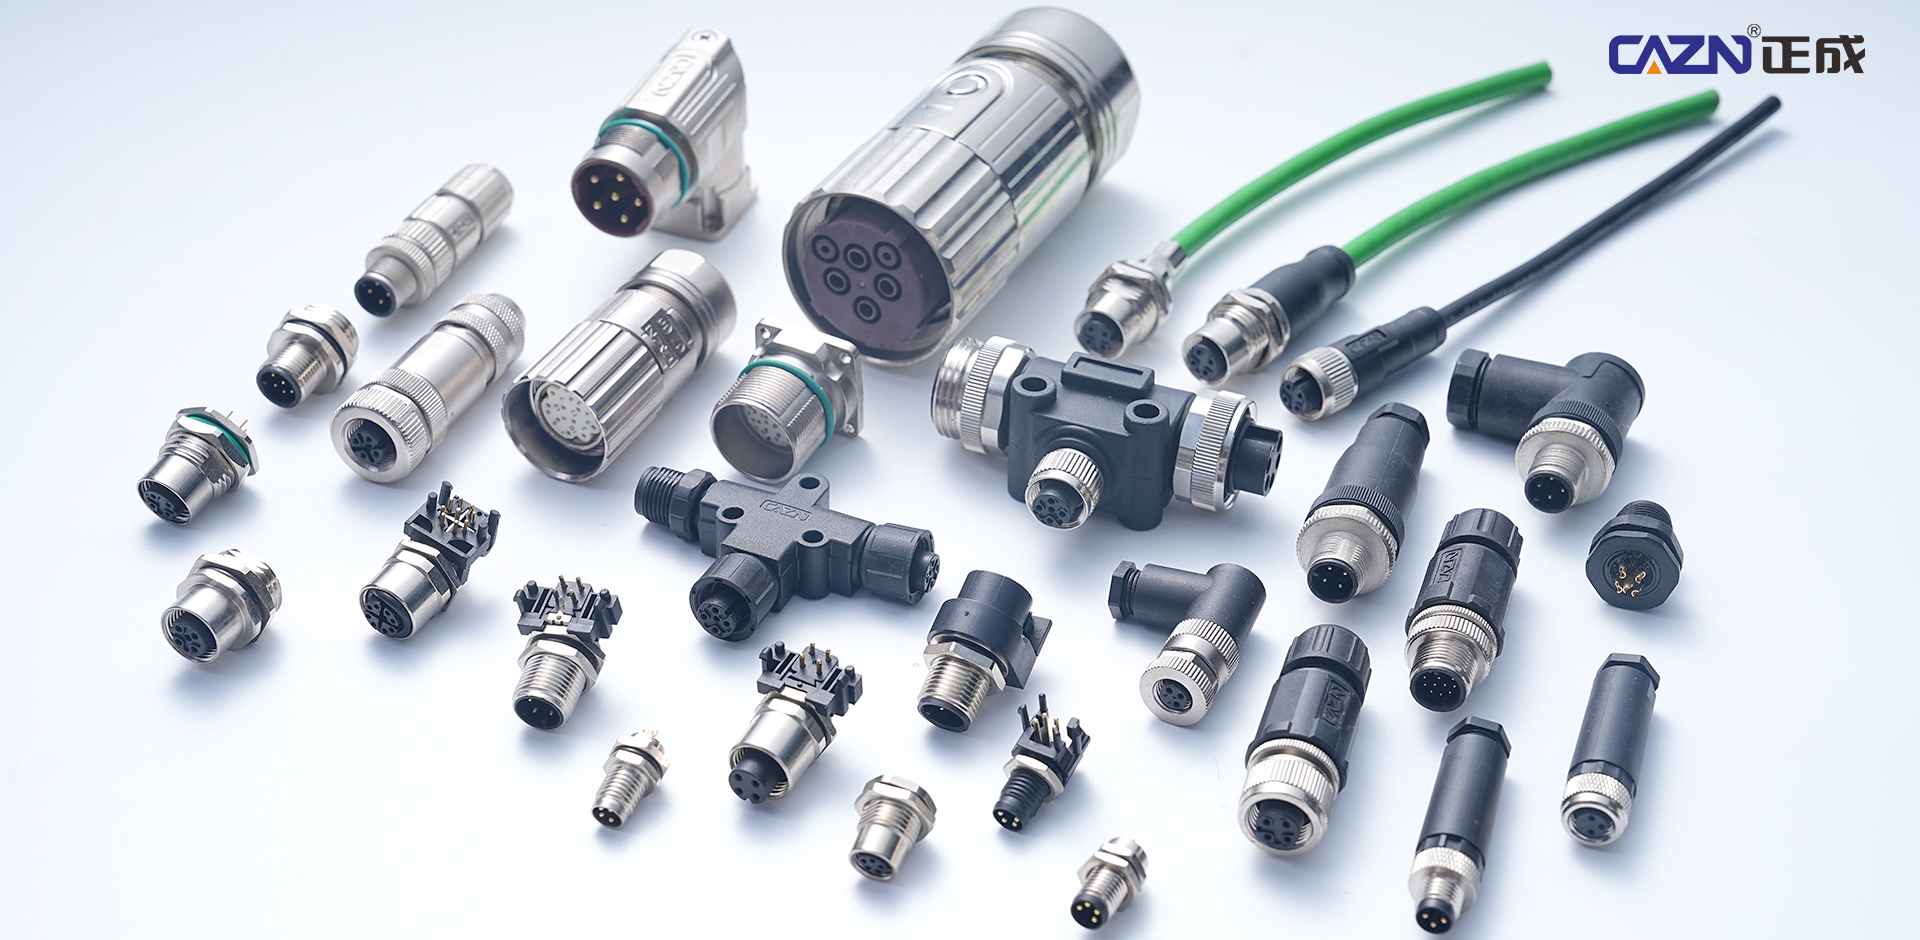
CAZN biedt een compleet assortiment M5-, M8-, M12-, M16- en M23 industriële ronde connectoren voor industriële EtherCAT-communicatie, GigE-visietransmissie, servovermogensafgifte en miniatuureindeffectorsensorsignalen. Dit productportfolio biedt een uitgebreide interconnectieoplossing voor oogstrobots voor groenten en fruit, en ondersteunt fabrikanten van landbouwrobotica vanaf de ontwikkeling van prototypen en veldtesten tot en met grootschalige commerciële implementatie.
Privacybeleid